Bons plans du moment
Résolvez les dérives de trajectoire de vos robots mobiles
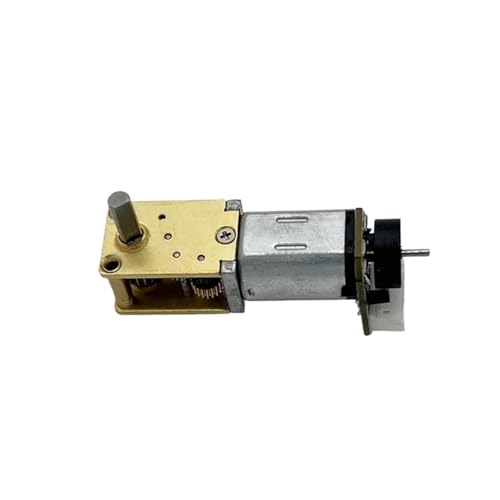
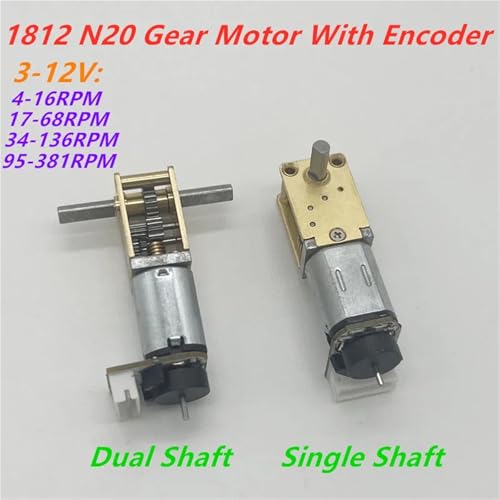
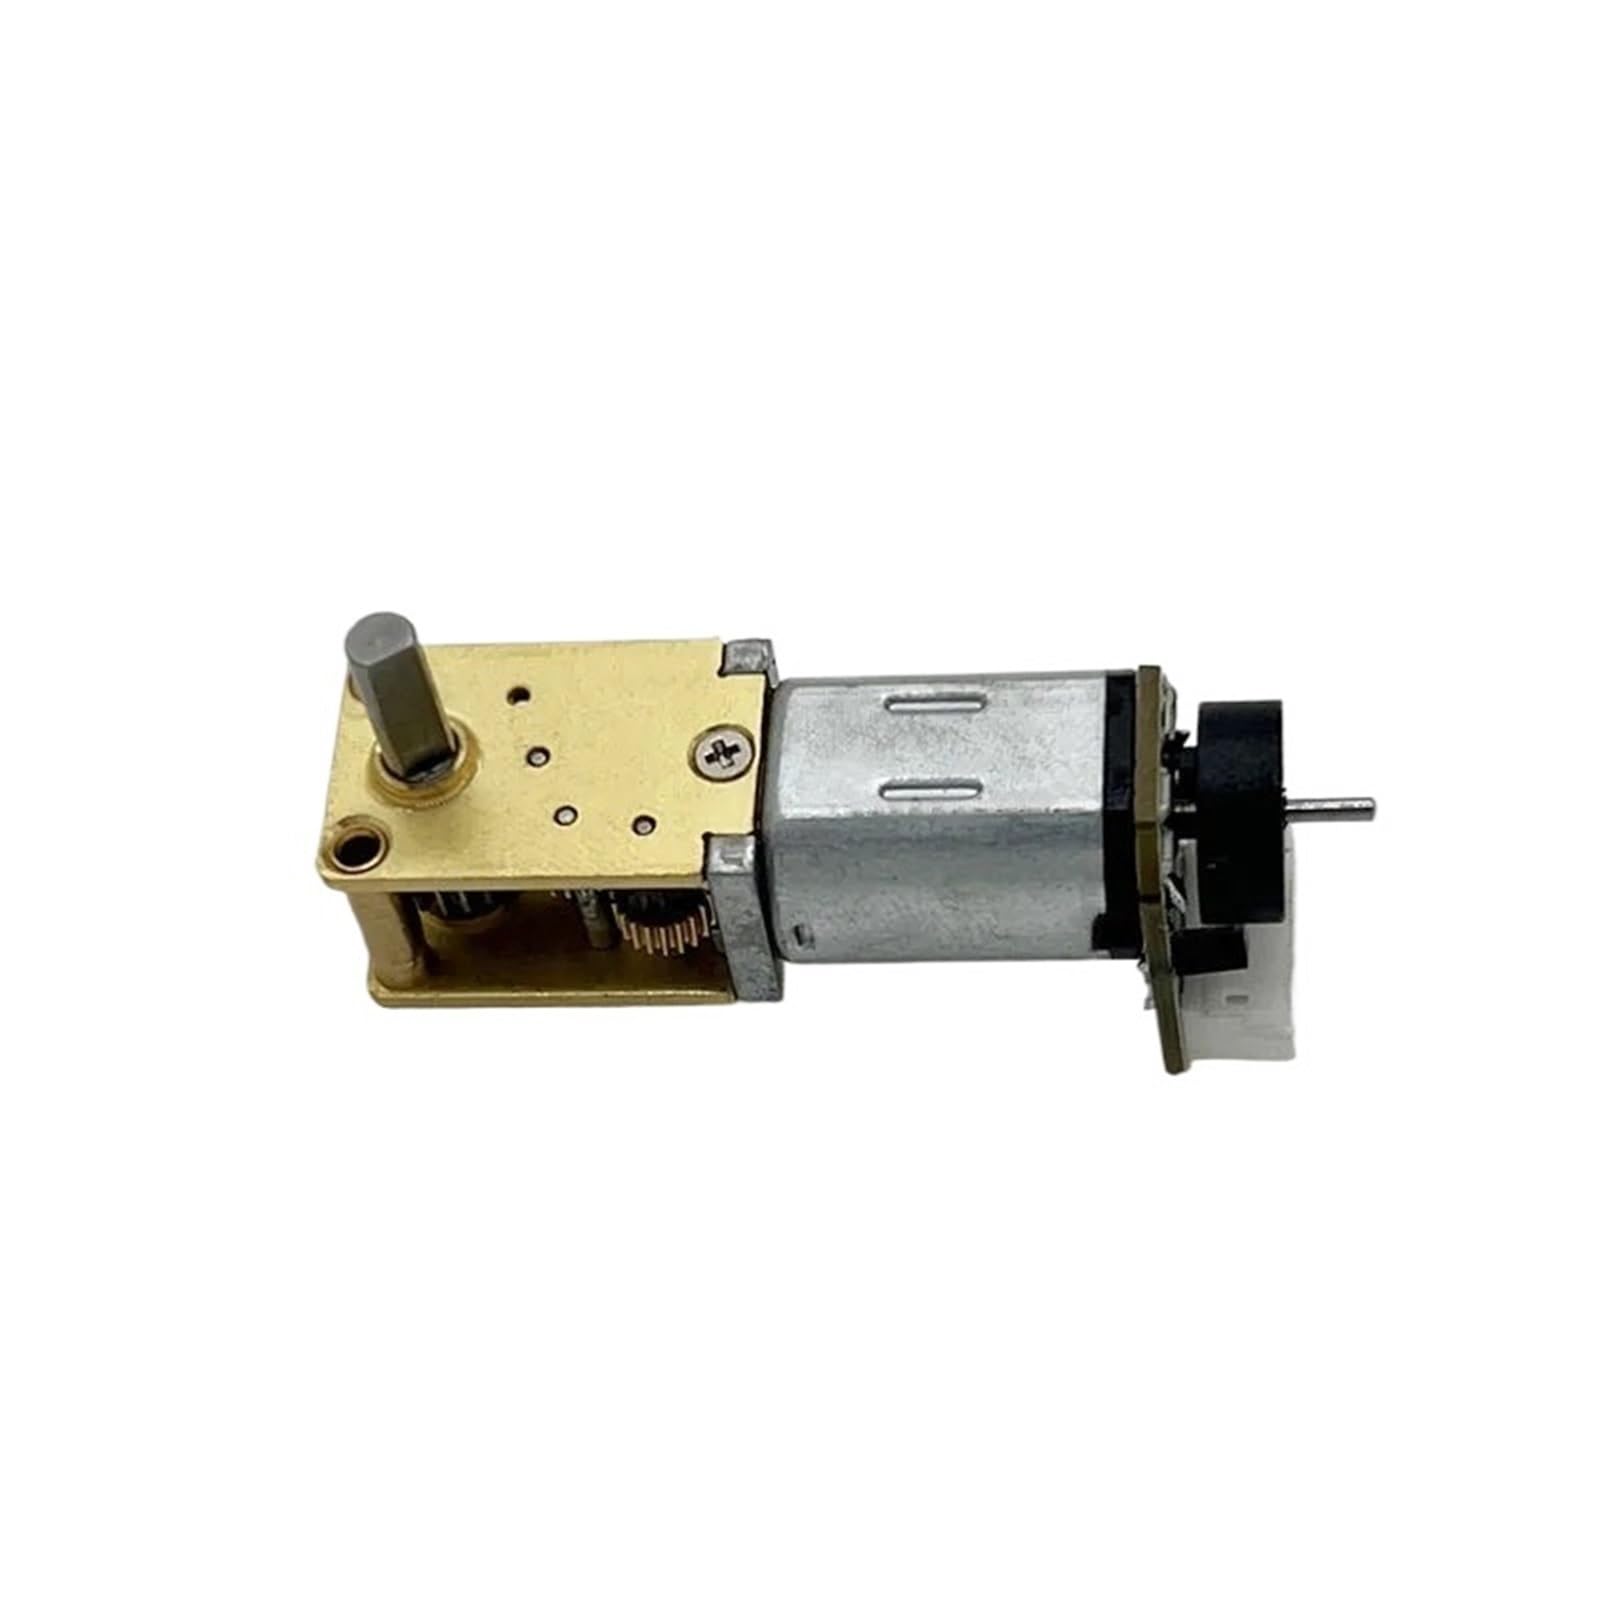
Les moteurs standards perdent souvent leur synchronisation ou glissent sous l'effort, faussant les calculs de vos roues. Ce micro-moteur N20 résout définitivement ce problème grâce à la combinaison d'un arbre en D anti-patinage et d'un encodeur de contrôle précis.
Un contrôle total sur la vitesse et le positionnement
Fini les roues qui tournent dans le vide ou les bras robotisés qui manquent leur cible. Le réducteur de vitesse métallique permet d'obtenir un mouvement lent et puissant de 34 à 136 tr/min, tandis que l'encodeur informe votre carte de contrôle de la position exacte de l'axe.
Spécifications de correction mécanique
| Problème fréquent | Solution apportée par ce moteur N20 |
|---|---|
| Glissement de la roue | Arbre de transmission en forme de D pour un blocage physique |
| Perte de repère spatial | Encodeur rotatif intégré pour un retour d'information continu |
| Usure prématurée des dents | Engrenages en métal pour supporter les blocages accidentels |
Une intégration sans frustration pour vos montages
- Élimine le besoin d'ajouter des capteurs externes encombrants.
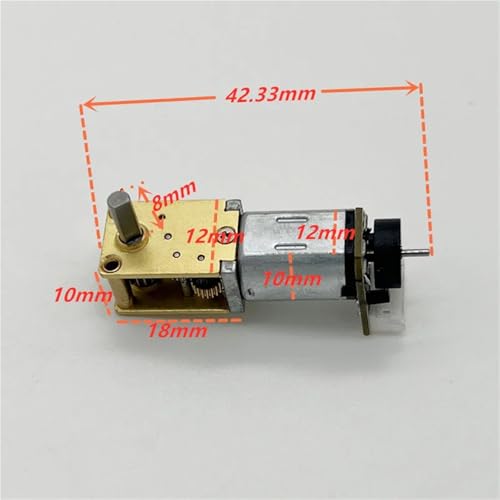
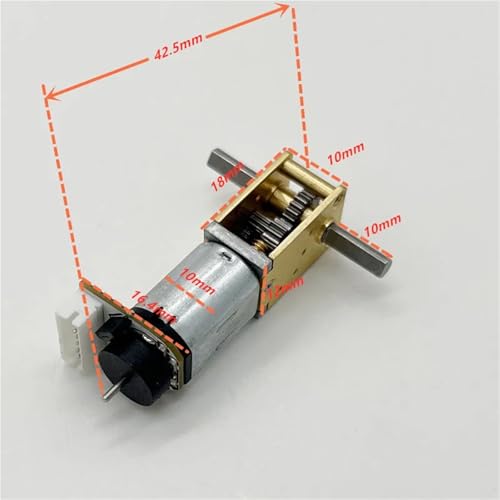
- S'adapte aux espaces restreints sans sacrifier le couple disponible.
- Offre une plage de vitesse allant de 4 à 380 tr/min selon vos configurations de tension.
Adoptez une motorisation fiable qui réagit exactement à vos lignes de code, garantissant le succès de vos sessions de test et la stabilité à long terme de vos mécanismes.