Bons plans du moment
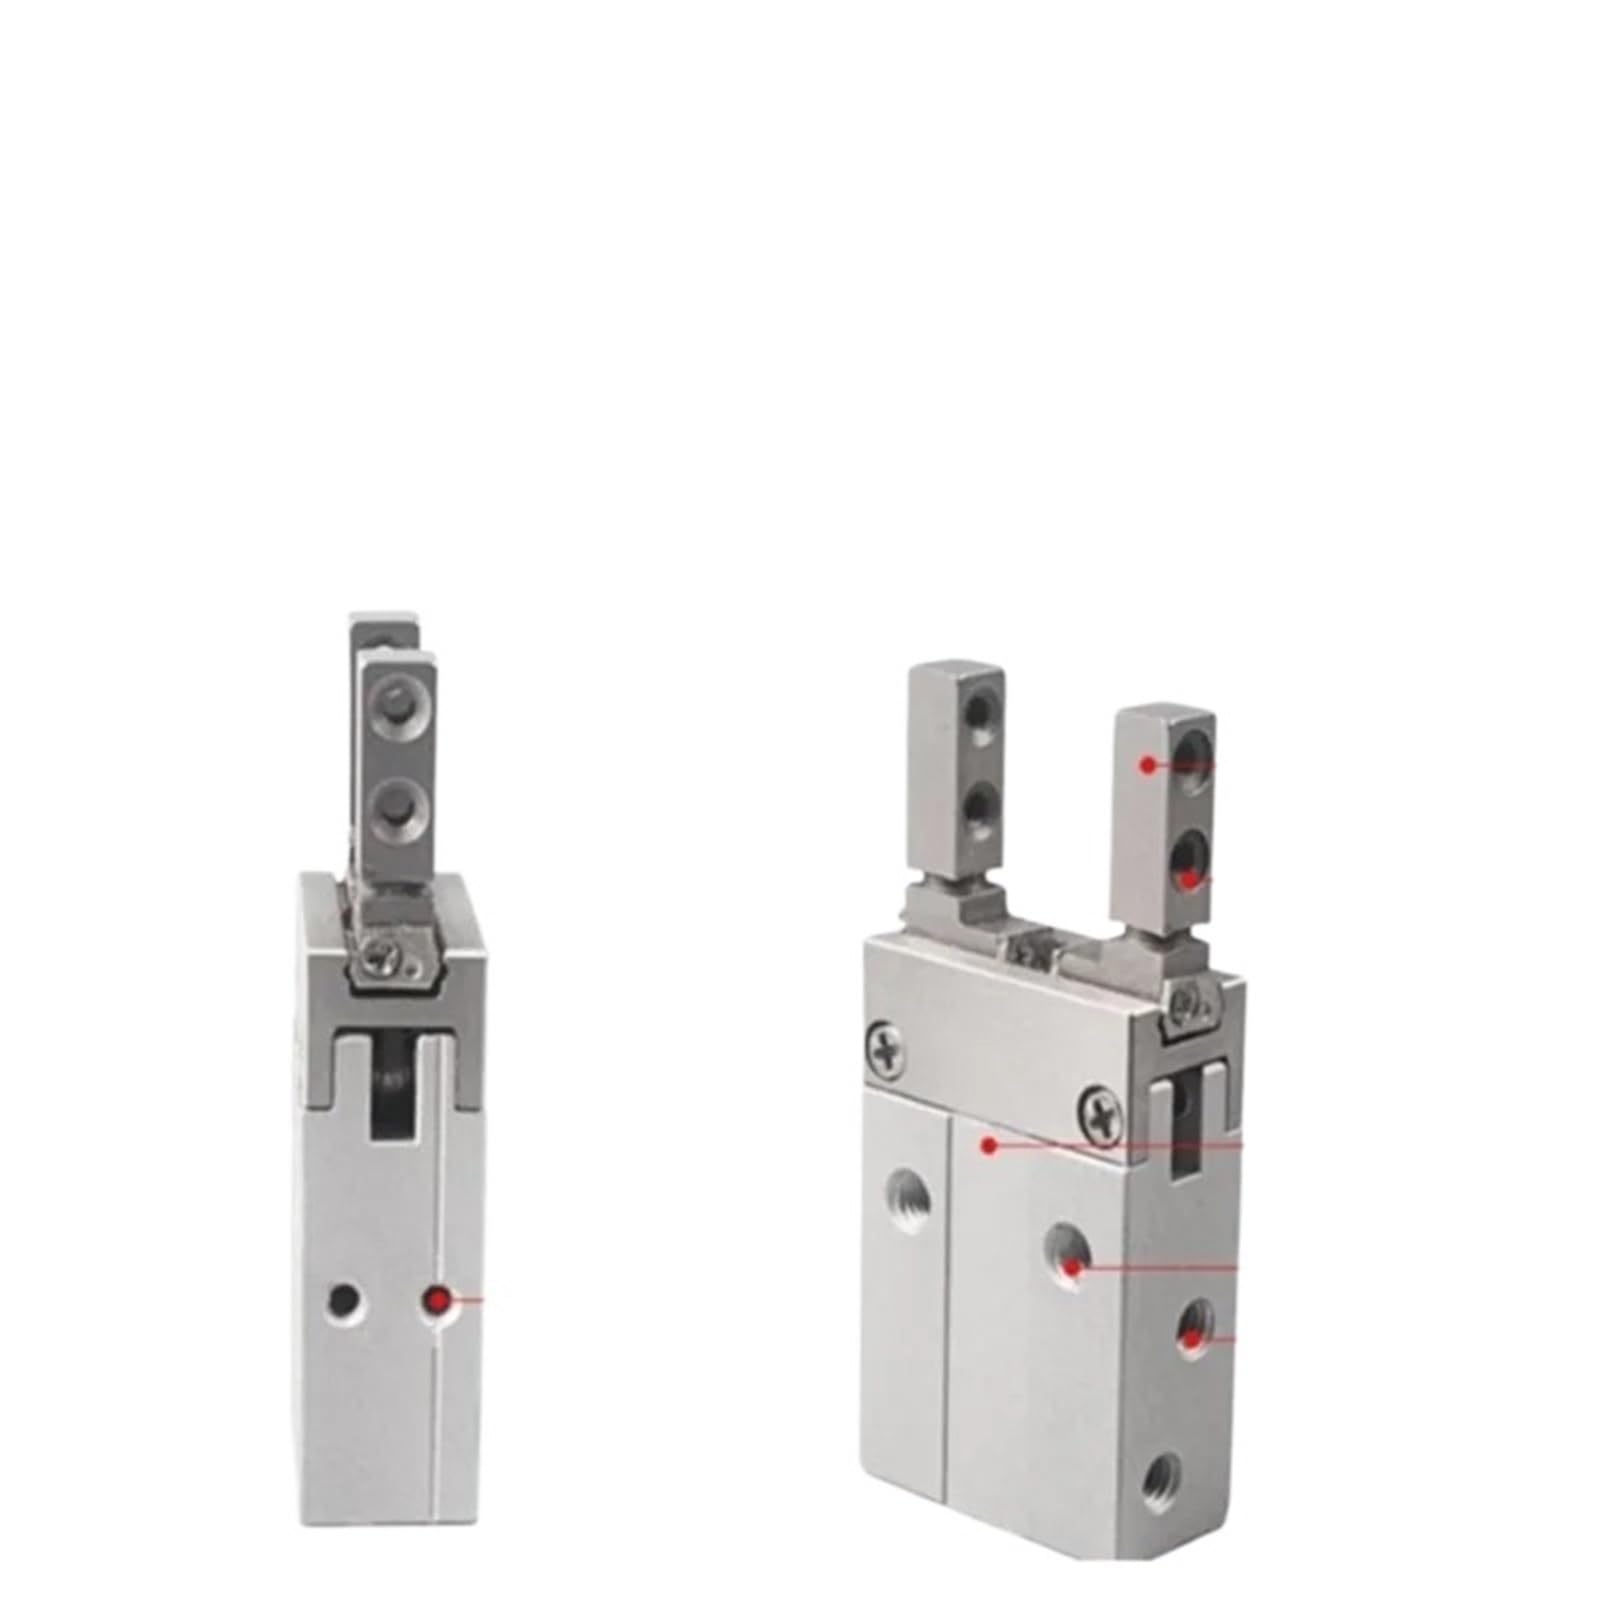
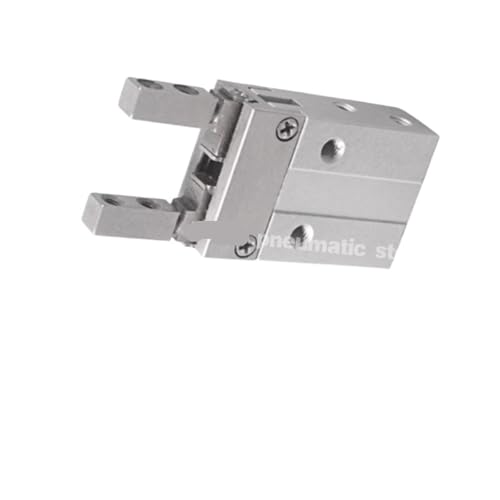
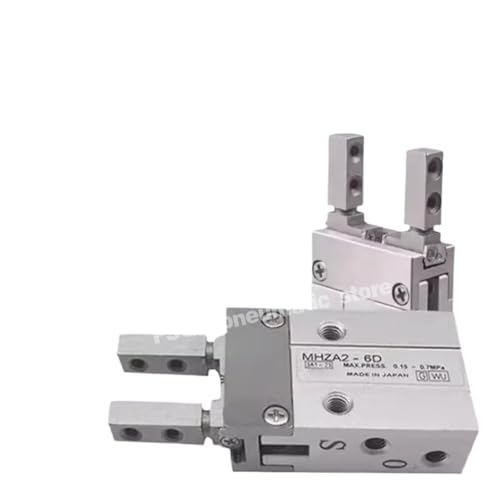
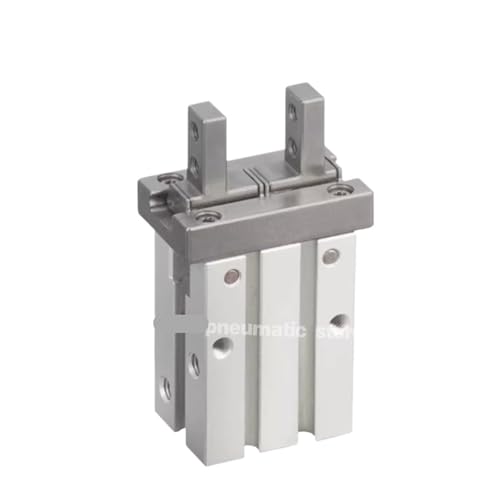
Préhension robotique sécurisée avec le module MHZJ2-16D1
Optimisez vos processus de manipulation grâce au vérin type finger cylinder MHZJ2-16D1. Ce système pneumatique est développé spécifiquement pour garantir un maintien ferme et sécurisé des composants électroniques ou mécaniques lors du transfert sur convoyeur. Le mécanisme interne élimine le jeu fonctionnel pour une stabilité maximale.
Une conception mécanique robuste
La série MHZJ2 se distingue par sa capacité à supporter des charges de moment élevées grâce à un rail de guidage renforcé, évitant ainsi la déformation des doigts de serrage sous pression.
Applications types en usine
- Pick and place sur axes cartésiens
- Serrage de pièces avant assemblage ou vissage
- Tri automatisé de petits boîtiers sur lignes de conditionnement
Fiche des dimensions et tolérances
| Filetage des orifices | M5 x 0.8 |
| Pression d'exercice | 0.1 à 0.6 MPa |
| Reproductibilité | +/- 0.01 mm |
| Matériau du corps | Alliage d'aluminium anodisé |